
傷・欠陥検出と画像解析 | 検出アルゴリズムの選び方と設定
「検査員の高齢化で技術継承が進まない」「目視検査のばらつきでクレームが発生した」「検査工程がボトルネックになり生産効率が上がらない」——製造現場でこのような課題を抱えていませんか?
近年、画像解析技術の進歩により、傷・クラック・打痕などの欠陥検出を自動化する動きが加速しています。しかし、いざ導入を検討しようとしても「どのアルゴリズムを選べばいいのか」「感度設定はどうすればいいのか」といった疑問が次々と浮かび、何から始めればよいか分からない方も多いのではないでしょうか。
本記事では、製造現場の改善担当者が画像解析システムの導入を検討するうえで必要な知識を、欠陥の種類別に整理してお伝えします。
傷・欠陥検出における画像解析とは?目視検査との違い
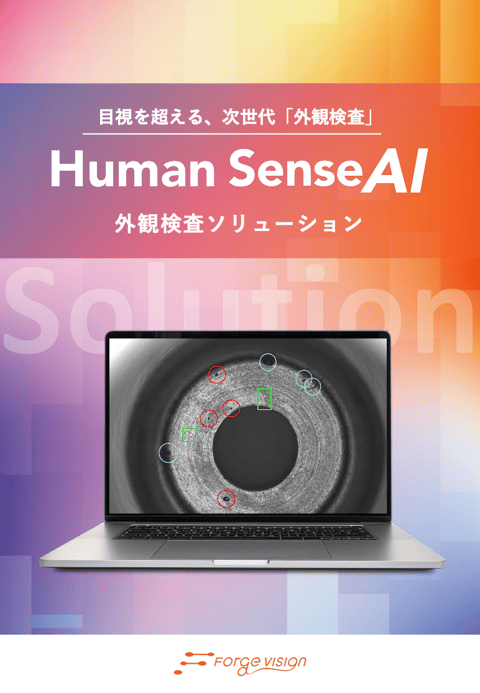
製造業における品質管理の要である外観検査。従来は熟練検査員の目視に頼っていましたが、画像解析技術の導入により、検査の自動化・高精度化が実現できるようになりました。
このセクションでは、次のような内容を解説します。
- 画像解析による検査が求められる背景
- 目視検査の限界と画像解析で解決できること
- 画像解析で検出できる欠陥の種類一覧
それぞれ解説していきます。
画像解析による検査が求められる背景
製造業を取り巻く環境は大きく変化しています。経済産業省の「2024年版ものづくり白書」によると、製造業における人手不足は深刻化しており、特に検査工程における熟練技術者の高齢化と後継者不足が課題として挙げられています。
こうした背景から、画像解析による自動検査システムへのニーズが高まっています。画像解析を活用すれば、24時間安定した品質で検査を継続でき、検査員の経験やコンディションに左右されない判定が可能になります。
目視検査の限界と画像解析で解決できること
目視検査には、次のような限界があります。
|
目視検査の課題 |
画像解析による解決 |
|---|---|
|
検査員による判定のばらつき |
数値基準による一貫した判定 |
|
微細な欠陥の見落とし |
高解像度カメラで0.01mm単位の検出 |
|
長時間作業による精度低下 |
24時間一定精度で稼働 |
|
検査データの蓄積が困難 |
全数検査データを自動記録 |
特に検査基準の数値化は重要なポイントです。「なんとなくNG」ではなく、「傷の長さが0.5mm以上でNG」といった明確な基準を設けることで、誰が見ても同じ判定結果を得られるようになります。
画像解析で検出できる欠陥の種類一覧
画像解析で検出できる主な欠陥は以下のとおりです。
|
欠陥カテゴリ |
具体例 |
検出の難易度 |
|---|---|---|
|
傷(線状欠陥) |
スクラッチ、引っかき傷、擦り傷 |
中 |
|
クラック |
ひび割れ、亀裂、マイクロクラック |
高 |
|
打痕・凹み |
へこみ、圧痕、変形 |
中〜高 |
|
異物・汚れ |
付着物、黒点、油汚れ |
低〜中 |
|
欠け・バリ |
形状欠損、成形不良、エッジ異常 |
低〜中 |
欠陥の種類によって最適な検出アルゴリズムが異なります。次章では、欠陥タイプ別の具体的なアルゴリズム選定方法を解説します。
【欠陥別】最適な検出アルゴリズムの選び方
画像解析による欠陥検出では、検出したい欠陥の特性に合わせてアルゴリズムを選択することが重要です。適切なアルゴリズムを選ばなければ、検出精度が上がらないだけでなく、過検出や見逃しの原因にもなります。
このセクションでは、代表的な欠陥タイプごとに最適なアルゴリズムを紹介します。
- 傷(スクラッチ・線状欠陥)に適したアルゴリズム
- クラック(ひび割れ・亀裂)に適したアルゴリズム
- 打痕・凹み(へこみ・変形)に適したアルゴリズム
- 異物・汚れ(付着物・黒点)に適したアルゴリズム
- 欠け・バリ(形状異常)に適したアルゴリズム
- 【比較表】欠陥タイプ×アルゴリズム早見表
それぞれ解説していきます。
傷(スクラッチ・線状欠陥)に適したアルゴリズム
傷やスクラッチなどの線状欠陥には、傷検出フィルタが最も効果的です。
傷検出フィルタは、画像を小さな領域(セグメント)に分割し、周囲との輝度差を比較することで傷を検出します。セグメントサイズは検出したい傷の大きさに合わせて設定することで、検出精度が最大化されます。
傷検出に適したアルゴリズム
- 傷検出フィルタ(セグメント比較方式)
- エッジ検出(Sobel、Canny)
- 方向別ぼかしフィルタとの組み合わせ
クラック(ひび割れ・亀裂)に適したアルゴリズム
クラックは傷よりも細く、不規則な形状を持つため、専用のアルゴリズムが必要です。
クラックを人間の目のように形状で認識するアルゴリズムが開発されています。従来の二値化処理では背景と区別しにくいクラックも、形状特徴を活用することで高精度に検出できます。
クラック検出に適したアルゴリズム
-
形状認識型
-
二値化+形状解析
-
ディープラーニング(異常検知型)
打痕・凹み(へこみ・変形)に適したアルゴリズム
打痕や凹みは、2D画像だけでは検出が難しい場合があります。緩やかな凹みは照明を工夫しても輝度差として現れにくいためです。
3D画像検査を活用することで、凹みの深さを数値として計測でき、より確実な検出が可能になります。
打痕・凹み検出に適したアルゴリズム
- 3D計測(高さ画像解析)
- 濃淡差分処理
- ローアングル照明+2D解析
異物・汚れ(付着物・黒点)に適したアルゴリズム
異物や汚れは、周囲との輝度差を利用して検出するのが一般的です。
ブロブ解析は、画像を二値化して白黒のかたまり(ブロブ)として認識し、面積や個数をカウントする手法です。異物検出では、良品画像との差分を取ることで、付着した異物だけを抽出できます。
異物・汚れ検出に適したアルゴリズム
- ブロブ解析(二値化処理)
- 差分フィルタ(良品との比較)
- リアルタイム濃淡補正
欠け・バリ(形状異常)に適したアルゴリズム
欠けやバリは、本来あるべき形状との差異を検出します。
パターンマッチングを活用し、基準となる良品形状と比較することで、輪郭の欠損やはみ出しを検出できます。幾何学形状パターンマッチングは、ワークの位置や角度がずれていても正確に形状を比較できる点が特徴です。
欠け・バリ検出に適したアルゴリズム
- 輪郭検査(エッジ検出)
- パターンマッチング
- 幾何学形状マッチング
【比較表】欠陥タイプ x アルゴリズム早見表
欠陥タイプごとの推奨アルゴリズムを一覧にまとめました。
|
欠陥タイプ |
推奨アルゴリズム |
照明のポイント |
検出難易度 |
|---|---|---|---|
|
傷(線状) |
傷検出フィルタ、エッジ検出 |
ローアングル照明 |
中 |
|
クラック |
CrackFinder系、形状解析 |
同軸落射照明 |
高 |
|
打痕・凹み |
3D計測、濃淡差分 |
ローアングル or 同軸 |
中〜高 |
|
異物・汚れ |
ブロブ解析、差分処理 |
拡散照明 |
低〜中 |
|
欠け・バリ |
輪郭検査、パターンマッチング |
バックライト |
低〜中 |
この早見表を参考に、自社で検出したい欠陥に合ったアルゴリズムを選定してください。
検出感度と誤検出のバランス調整|現場で使える設定ノウハウ
アルゴリズムを選定した後、次に重要になるのが検出感度の設定です。感度設定を誤ると、良品を不良と判定してしまう「過検出」や、不良品を見逃す「見逃し」が発生します。
このセクションでは、現場で使える感度調整のノウハウを紹介します。
- 検出感度を上げすぎると何が起きるか(過検出の問題)
- 検出感度を下げすぎると何が起きるか(見逃しの問題)
- 最適な感度設定を見つける3ステップ
- 誤検出を減らす前処理フィルタの活用法
- 【実践例】しきい値調整のビフォーアフター
それぞれ解説していきます。
検出感度を上げすぎると何が起きるか(過検出の問題)
検出感度を高く設定しすぎると、過検出(誤検出)が発生します。
過検出とは、実際には問題のない良品を不良品と判定してしまうことです。これにより以下の問題が発生します。
- 良品の廃棄による歩留まり低下
- 再検査の手間とコスト増加
- 検査システムへの信頼性低下
過検出率が高いと、現場から「使えない」と判断され、せっかく導入したシステムが活用されなくなるリスクがあります。
検出感度を下げすぎると何が起きるか(見逃しの問題)
一方、検出感度を低く設定しすぎると、不良品を見逃す「見逃し」が発生します。
見逃しは過検出よりも深刻な問題を引き起こす可能性があります。
- 不良品の市場流出によるクレーム発生
- リコールや回収対応のコスト
- 企業ブランドへの信頼低下
品質管理の観点からは、見逃しゼロを優先しつつ、過検出を許容範囲に抑える設計が基本となります。
最適な感度設定を見つける3ステップ
最適な感度設定を見つけるための実践的な手順を紹介します。
ステップ1:見逃しゼロを目指して感度を高めに設定
まずは検出漏れが発生しないよう、感度を高めに設定します。この段階では過検出が発生しても問題ありません。
ステップ2:過検出の傾向を分析し、除外条件を追加
過検出されたワークを分析し、「なぜ誤検出されたか」を特定します。照明ムラ、ワーク表面の正常なテクスチャなど、原因に応じて前処理フィルタや除外条件を追加します。
ステップ3:実ワークで検証し微調整を繰り返す
実際の生産ラインでテスト運用し、検出精度を検証します。過検出率と見逃し率のバランスを見ながら、しきい値を微調整します。
誤検出を減らす前処理フィルタの活用法
過検出を減らすには、前処理フィルタの活用が効果的です。
|
フィルタ種類 |
効果 |
適用シーン |
|---|---|---|
|
ぼかしフィルタ |
ノイズ除去、テクスチャ平滑化 |
ヘアライン模様のあるワーク |
|
差分フィルタ |
印刷・模様を無視して汚れだけ検出 |
印刷パッケージの検査 |
|
濃淡補正 |
光沢・陰影のキャンセル |
金属表面の検査 |
|
ブロブフィルタ |
特定サイズ以下の要素を除去 |
微小ノイズの除去 |
【実践例】しきい値調整のビフォーアフター
しきい値調整による検出精度の改善例を紹介します。
ケース:金属部品の傷検査
|
項目 |
調整前 |
調整後 |
|---|---|---|
|
しきい値設定 |
50(高感度) |
80(適正) |
|
過検出率 |
15% |
2% |
|
見逃し率 |
0% |
0% |
|
対応内容 |
— |
前処理にぼかしフィルタ追加 |
この事例では、しきい値を調整するだけでなく、前処理フィルタを追加することで、見逃しゼロを維持しながら過検出率を大幅に改善しています。
導入前に確認すべき5つのチェックポイント
画像解析システムの導入を検討する際、事前に確認しておくべきポイントがあります。これらを曖昧にしたまま導入を進めると、期待した効果が得られない可能性があります。
このセクションでは、導入前に必ず確認すべき5つのチェックポイントを解説します。
検出したい欠陥サイズと検査視野は明確か
画像解析で検出できる最小サイズは、カメラの解像度と検査視野によって決まります。最小検出サイズは以下の計算式で概算できます。
最小検出サイズ = 検査視野(mm) ÷ カメラ画素数 × 3
例えば、視野50mm、480画素のカメラの場合: 50 ÷ 480 × 3 = 約0.31mm
検出したい欠陥サイズが0.1mmであれば、より高解像度のカメラが必要になります。
ワークの素材・表面状態は安定しているか
ワークの表面状態が安定していないと、検査精度が大きく変動します。
確認すべきポイント
- 表面の光沢・反射特性は一定か
- ロットによる色味・質感のばらつきはないか
- 汚れや油分の付着状態は管理されているか
表面状態が不安定な場合は、前処理フィルタや照明の工夫で対応できる場合もあります。
生産タクトに対応できる処理速度か
画像解析システムの処理速度が生産タクトに追いつかなければ、検査がボトルネックになります。一般的な外観検査であれば20〜100msで処理が可能です。
必要な処理速度の計算式 処理速度(ms) = 1秒 ÷ 希望検査回数(回/秒) × 1000
例:50回/秒の検査が必要な場合 1 ÷ 50 × 1000 = 20ms
照明環境は適切に設計できるか
画像解析の精度は、照明設計に大きく依存します。
「綺麗な画像を撮ること」が画像解析の基本であり、照明が適切でなければ、どれだけ優れたアルゴリズムを使っても正確な検出はできません。
|
照明タイプ |
効果 |
適用例 |
|---|---|---|
|
ローアングル |
傷・凹凸の強調 |
金属表面の傷検査 |
|
同軸落射 |
鏡面の均一照明 |
メッキ部品の検査 |
|
バックライト |
輪郭の明確化 |
形状検査、欠け検出 |
|
拡散照明 |
光沢の抑制 |
樹脂部品の検査 |
判定基準を数値化できるか
画像解析システムを導入するには、判定基準を数値で定義する必要があります。
「大きな傷はNG」「目立つ汚れはNG」といった曖昧な基準では、システムに設定できません。
数値化の例
-
傷:長さ0.5mm以上、幅0.1mm以上でNG
-
異物:面積0.1mm²以上でNG
-
打痕:深さ0.05mm以上でNG
現行の検査基準が曖昧な場合は、導入前に基準の明確化から始める必要があります。
よくある失敗パターンと対策
画像解析システムの導入で発生しやすい失敗パターンを事前に把握しておくことで、同じ轍を踏まずに済みます。
このセクションでは、代表的な失敗パターンとその対策を紹介します。
失敗①:良品まで不良判定してしまう(過検出)
状況 導入後、良品が大量にNG判定され、現場から「使えない」とクレームが発生。
原因
- 感度設定が高すぎる
- ワーク表面の正常な模様(ヘアラインなど)を欠陥と誤認
- 照明ムラによる輝度変化を欠陥と誤認
対策
- 前処理フィルタ(ぼかし、差分)を追加
- 正常なばらつきを学習させる
- 照明環境の見直し
失敗②:欠陥を見逃してクレームに発展(見逃し)
状況 検査システムを通過した不良品がお客様先で発見され、重大なクレームに発展。
原因
- 感度設定が低すぎる
- 検出対象外の欠陥タイプが発生
- カメラ解像度が不足
対策
- 見逃しゼロを最優先にした感度設定
- 定期的な検出精度の検証
- 想定される欠陥パターンの網羅的な検討
失敗③:照明のばらつきで検出精度が安定しない
状況 時間帯や季節によって検出精度が変動し、安定した運用ができない。
原因
- 外光(窓からの光)の影響
- 照明の経年劣化
- 照明コントローラの設定不備
対策
- 外光を遮断するカバーの設置
- 照明の定期点検・交換計画
- 照明の自動調光機能の活用
失敗④:現場とメーカーの認識ズレでやり直し
状況 導入後に「思っていた検査ができない」と判明し、仕様変更や追加費用が発生。
原因
- 検査要件の曖昧な伝達
- 実ワークでの事前検証不足
- 導入後の運用体制の未検討
対策
- 検査仕様書の作成と合意
- 事前の検査評価(テスト検証)の実施
- 導入後のサポート体制の確認
まとめ
- 背景と狙い:目視は判定のばらつき・疲労・見落としが出やすく、画像解析で「数値基準」にして安定検査しやすい
- 検出対象の整理:傷/クラック/打痕・凹み/異物・汚れ/欠け・バリなど、欠陥タイプごとに難易度と対策が変わる
- アルゴリズム選定:線状傷は傷フィルタ・エッジ、クラックは形状認識やDL、凹みは3Dや照明工夫、汚れはブロブ・差分、欠けは輪郭・マッチングが基本
- 感度調整の考え方:感度は上げると過検出、下げると見逃しが増えるので、過検出原因を分析→前処理/除外条件追加→しきい値微調整で詰める
- 導入前チェックと失敗回避:最小検出サイズ(視野×画素)・タクト対応・照明設計・判定基準の数値化を先に固め、検査評価→仕様合意→運用体制で手戻りを防ぐ