
TOF(三次元距離計測)センサーユニット
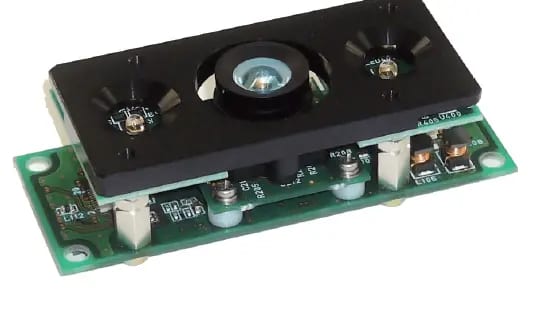
純国産のTOFセンサー
三次元距離計測センサーに独自の光学系を組合せ、面で距離を捉えます。
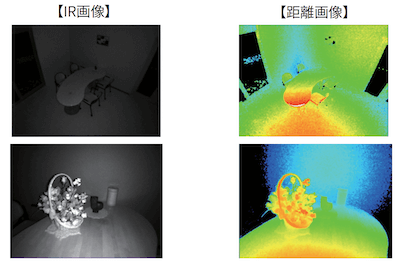
暗い環境でも高精度に距離を測定することが可能です。
さらに人物や物体の検出やカウントなど幅広い用途に応できます。
各種シーンに合わせた最適なセンシングを提案します。
特長
反射光の時間差で距離を測定
光の周波数の位相差を利用し、対象エリアの距離情報を数値で管理することができます。
用途例
| 顔認証システム |
年齢・性別・個人特定をTOFと組み合わせで3次元顔認識を可能にし、高精度な検出を実現します。 出入国管理などのセキュリティといった国家インフラから、企業の入退室管理やPCログオン等のセキュリティ強化のほか、サービスの高度化、機器組み込みまで幅広く活用が可能です。 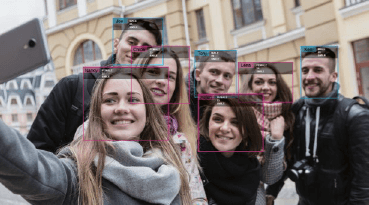 |
|---|---|
| YOLO(You Only Look Once) |
リアルタイムオブジェクト検出アルゴリズムの技術で、画像を一度だけCNNに通すことで物体が何かを検出します。 「検出」と「識別」を同時に行いリアルタイムで高速な処理が可能で、かつ高精度で処理できます。 1つのCNNネットワークで処理を完結しているため、学習が比較的容易なソフトウェアです。 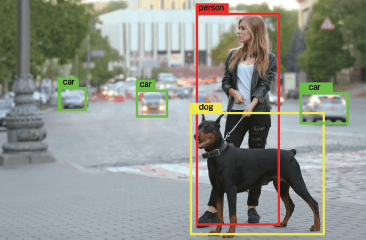 |
| 協働ロボット |
今後、急速に普及が進むと予測される、協働ロボット等のセンサーとしてワークの検出、位置決め、人や物体の区別が行うことができます。 安全柵等が無い、人とロボットの協働作業に求められる安全性の確保を容易に実現できるセンサーとして応用が可能です。 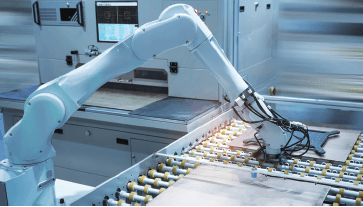 |
スペック・仕様
| イメージセンサー | CCDイメージセンサー、イメージサイズ:1/4” |
|---|---|
| 有効総画素数 | 640(H) × 480(V) (約30万画素) |
| データインターフェイス | MIPI 2Lane |
| データフォーマット | 12Bit RAW |
| 距離分解能及び精度 |
測定距離範囲による ※評価環境(対象物反射率80%、中心測定)においては下記の通り @1m=約1%、@4m=約3% |
| 最長撮影距離 |
ハード仕様による(光源とレンズ画角の組み合わせによる) |
| 画角 |
標準:水平90°(別仕様開発可能) |
| 光源 |
LED(850nm & 940nm) レーザー(850nm & 940nm) 但し、レーザー940nmは開発中 ※850nm:屋内用、940nm:屋外用 ※測定条件にて1灯or2灯の選択可 |
| 電源供給 |
5V(最大消費電流=900mA以下) |
| カメラサイズ ※小突起部除く |
縦:28.0mm×横:70.0mm×奥行:16.1mm |
| 重量 |
約40g |
| オプション |
MIPI-USB変換I/Fボード ※TOFカメラ背部にコネクタtoコネクタで配置 ※サイズ 縦:28.0mm×横:70.0mm |